


L'inerzia cinetica rimane il principale architetto dell'inefficienza robotica. Nel panorama iper-agile del 2026, il successo di una linea pick-and-place ad alta velocità non è deciso dalla coppia del motore del braccio, ma dal peso dell'utensile attaccato al suo polso. Se l'utensile di fine braccio (EOAT) è sovradimensionato e pesante, costringe il robot a muoversi a velocità più basse per prevenire vibrazioni e surriscaldamento del motore. Navigare questo requisito di estrema leggerezza richiede l'implementazione strategica di utensili di fine braccio stampati in 3D. Jucheng Precision opera come un santuario manifatturiero ad alta fedeltà nel polo di produzione di precisione di Shenzhen, fornendo la profondità additiva per trasformare pesanti assemblaggi metallici in strutture polimeriche piuma. Nel quadro più ampio di utensili personalizzati per end-of-arm robotico, colmiamo il divario tra "presa prototipale" e "velocità di produzione", garantendo che il tuo robot operi al massimo delle sue potenzialità con integrità strutturale a zero compromessi.
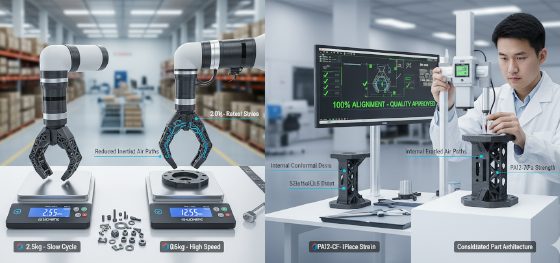
Stabilire una catena di approvvigionamento autonoma resiliente richiede il rifiuto del pensiero tradizionale "solo sottrattivo". I dilettanti spesso ricorrono a pesanti gripper in alluminio lavorato, ignari che utensili di fine braccio stampati in 3D può ridurre la massa dell'effettore fino al 70%. Jucheng Precision elimina questa "penalità di inerzia" utilizzando la fusione multi-getto industriale (MJF) e filamenti specializzati in fibra di carbonio. Che tu stia sviluppando una pinza robotica morbida per una linea di lavorazione alimentare o un complesso collettore a vuoto per una cella automobilistica, la nostra struttura fornisce la scienza dei materiali e il rigore metrologico necessari per l'ingresso nel mercato 2026. Questa guida analizza la necessità della riduzione della massa, la fisica dei canali pneumatici conformi e perché il "Protocollo di consolidamento" di JUCHENG è la base obbligatoria per chiunque sviluppi utensili di fine braccio stampati in 3D per la logistica globale.
Massimizzare il carico utile tramite la riduzione della massa
Progettazione di canali d'aria interni conformi
Nylon-CF: Il modulo della fibra di carbonio
Protocollo JUCHENG: Consolidamento degli assemblaggi metallici
Domande frequenti: Pinze stampate in 3D
Massimizzare il carico utile tramite la riduzione della massa
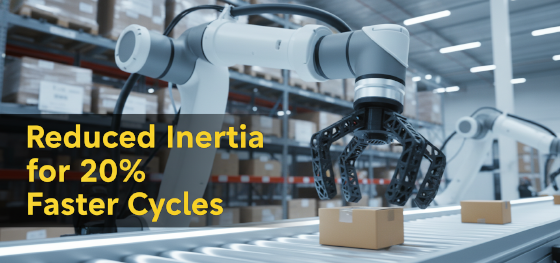
La leva meccanica determina l'efficienza energetica di ogni ciclo autonomo. Ogni grammo rimosso dall'estremità di un braccio a sei assi si traduce direttamente in un aumento del "carico utile consentito"—il peso del prodotto effettivo che il robot può trasportare. utensili di fine braccio stampati in 3D consente ai progettisti di utilizzare la progettazione generativa per creare pinze cave rinforzate con nervature che possiedono il modulo a flessione del metallo a una frazione della massa. Presso Jucheng Precision, aiutiamo regolarmente i clienti a ridurre il peso dell'effettore da 2 kg a 600 g. Questa riduzione diminuisce il carico sui riduttori armonici del braccio, riducendo gli intervalli di manutenzione e consentendo cambi di direzione più rapidi del 20%. Trasformiamo "ancore pesanti" in "effettori agili", garantendo che la tua cella robotica massimizzi le unità all'ora (UPH) attraverso la pura ottimizzazione fisica.
Progettazione di canali d'aria interni conformi
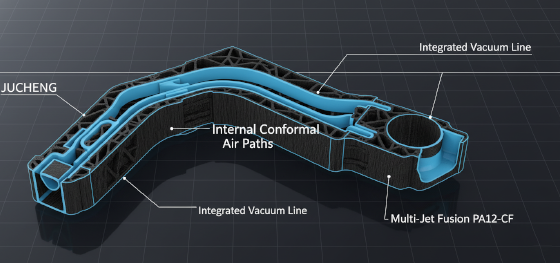
Pneumatic logistics reach a new level of elegance through additive manufacturing. Traditional robotic grippers are often plagued by a "nest" of external pneumatic hoses that can get caught during rapid movements, leading to catastrophic downtime. utensili di fine braccio stampati in 3D solves this by integrating conformal air channels directly into the structural walls of the gripper. Jucheng Precision engineers utilize high-resolution MJF technology to "print" these internal pipes, which can snake through 3D space with zero radius limitations. This "Self-Contained Pneumatics" eliminates the need for external fittings and heavy manifolds. We turn a chaotic assembly into a monolithic, airtight component, ensuring your vacuum suction cups and air-powered fingers operate with surgical reliability and zero hose-interference risk.
Nylon-CF: Il modulo della fibra di carbonio

Material sovereignty defines the structural limits of utensili di fine braccio stampati in 3D. Amateurs often settle for fragile SLA resins that shatter under the impact forces of high-speed industrial use. Jucheng Precision exclusively utilizes high-performance composites like Carbon-Fiber Filled Polyamide 12 (Nylon-CF). The addition of microscopic carbon fibers into the Nylon matrix increases the tensile strength to over 70 MPa and provides a flexural modulus that rivals some cast aluminum alloys. This "Composite Backbone" ensures your grippers can withstand the torque of a 10kg payload without flexing or losing their grip position. We provide the material lot traceability and mechanical data audits needed to ensure your 3D-printed hardware is armored for the most abusive factory environments, documented for 24/7 industrial survival.
Protocollo JUCHENG: Consolidamento degli assemblaggi metallici

Manufacturing excellence at Jucheng Precision is built on the foundation of part consolidation. We don't just "print a bracket"; we replace entire sub-assemblies. A traditional metal gripper might consist of 15 separate components—plates, standoffs, screws, and seals. Utilizing utensili di fine braccio stampati in 3D, JUCHENG collapses these 15 parts into a single, monolithic Carbon-Fiber part. This radical reduction in the Bill of Materials (BOM) count eliminates assembly labor, removes potential failure points from loose screws, and slashes your NRE (Non-Recurring Engineering) fees. Our industrial 3D printing farm, combined with our 5-axis CNC finishing bays, delivers retail-quality, high-strength hardware in days. Stop managing a fragmented supply chain of a dozen vendors. Leverage our decade of utensili personalizzati per end-of-arm robotico mastery to validate rapidly and launch profitably.
Domande frequenti: Pinze stampate in 3D
Domanda: Is utensili di fine braccio stampati in 3D durable enough for heavy industrial use?
Risposta: Yes, when utilizing industrial MJF Nylon-CF. These parts achieve 99% density and possess the impact resistance needed to survive thousands of hours on an automotive assembly line.
Domanda: How much weight can I save by switching from aluminum to 3D printed EOAT?
Risposta: On average, our clients see a 40% to 65% reduction in mass, which often allows for the use of a smaller, more affordable robot arm for the same payload task.
Domanda: Can JUCHENG handle the assembly of sensors into 3D printed grippers?
Risposta: Absolutely. We provide integrated assembly services, including the installation of threaded brass inserts, vacuum sensors, and proximity switches directly into your utensili di fine braccio stampati in 3D.

